Domain distanz-sensoren.de kaufen?
Wir ziehen mit dem Projekt
distanz-sensoren.de um.
Sind Sie am Kauf der Domain
distanz-sensoren.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain distanz-sensoren.de kaufen?
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
Wie können autonome Fahrzeuge mithilfe von Lageerkennung sicher navigieren? Welche Technologien und Sensoren werden dafür eingesetzt?
Autonome Fahrzeuge nutzen verschiedene Sensoren wie Kameras, Lidar, Radar und Ultraschallsensoren, um ihre Umgebung zu erfassen und ihre Position zu bestimmen. Durch die Kombination dieser Daten können sie Hindernisse erkennen, Abstände einschätzen und sicher navigieren. Die Fahrzeuge verwenden Algorithmen und künstliche Intelligenz, um die gesammelten Informationen zu verarbeiten und entsprechend zu reagieren. **
Ähnliche Suchbegriffe für Lageerkennung
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
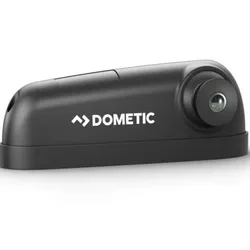
Dometic PerfectView CAM1000 toter Winkel Kamera mit Objekterkennung für LkwAnders als herkömmliche Lösungen gegen den toten Winkel unterscheidet diese Abbiegeassistenzkamera zuverlässig zwischen sich bewegenden Objekten wie Fußgängern und statischen Objekten wie Laternenmasten. Der Fahrer wird also nur dann verständigt, wenn tatsächlich Gefahr besteht. Integrierte Infrarot-LEDs sorgen für eine gute Bildqualität bei Nachtbetrieb. Details 3-in-1-Lösung: Erkennung von sich bewegenden Objekten, Videobild des relevanten Bereichs, aktive Warnung (visuell und akustisch) System warnt nur vor tatsächlichen Gefahren wie etwa Fußgängern oder Radfahrern im toten Winkel Rasche und mühelose Montage – sämtliche Bauteile befinden sich im selben Gehäuse Einfach an die Stromquelle anschließen – keine zusätzlichen Sensoren oder Schaltboxen erforderlich Universallösung für die meisten Schwerlastwagen und verwendeten Monitore Integrierte Infrarot-LEDs gewährleisten bei Tag und Nacht eine gute Bildqualität Das Modell BSC01/CAM1000 verfügt über eine Allgemeine Betriebserlaubnis (ABE) und erfüllt die Anforderungen des BMVI an Abbiegeassistenzsysteme. Auch für Fahrzeuge unter 3,5 t zulässiges Gesamtgewicht zugelassen (Fahrzeugklassen M1 und N1). ECE R10 Zertifikat Packstückgewicht 1 kg Sicheres Fahren ohne Fehlalarme Diese Abbiegeassistenzkamera ist anderen Toter-Winkel-Kameras haushoch überlegen. Dank ihrer intelligenten Bildverarbeitungs-Software unterscheidet die Dometic PerfectView CAM1000 zuverlässig zwischen sich bewegenden Objekten wie Radfahrern und statischen Objekten wie Laternenmasten. Der Fahrer erhält nur dann ein visuelles und akustisches Signal, wenn tatsächlich Gefahr besteht. Außerdem hat er über den Monitor alles im Blick, was neben dem Fahrzeug geschieht. Die Montage ist im Handumdrehen erledigt. Sämtliche Bauteile befinden sich im selben Gehäuse – System einfach an die Stromquelle anschließen. Integrierte Infrarot-LEDs sorgen für eine gute Bildqualität bei Nachtbetrieb. Als Universallösung ist die Dometic PerfectView CAM1000 für die meisten schweren Nutzfahrzeuge geeignet. Elektrik Eingangsspannung (DC) 12/24 V IP-Schutzklasse IP69K Performance Lichtempfindlichkeit 0 with LED lux Helligkeitsabgleich Automatisch Diagonaler Bildwinkel – Nahbereich 165.00 ° Diagonaler Bildwinkel – Fernbereich 140.00 Diagonaler Bildwinkel 180.00 ° Videonorm NTSC Vibrationsfestigkeit 10.00 g Min. Betriebstemperatur -30.00 °C Max. Betriebstemperatur 70.00 °C Spiegelbildfunktion Fix Abmessungen TxHxB: 200 x 80 x 50 mm Packmaß TxHxB: 195 x 104 x 275 mm Lieferumfang 1 Kamera, 5 m Systemkabel, Installationsmaterial, Handbuch749,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Fahrzeuge mithilfe von Sensoren und Kameras die Lageerkennung nutzen, um ihre Position und Umgebung präzise zu erfassen?
Fahrzeuge können mithilfe von Sensoren und Kameras die Lageerkennung nutzen, um ihre Position durch GPS und Trägheitsmessung zu bestimmen. Die Kameras können die Umgebung des Fahrzeugs erfassen und Objekte identifizieren, um Kollisionen zu vermeiden. Durch die Kombination dieser Technologien können Fahrzeuge autonom fahren und sicher navigieren. **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **

Wie können autonome Fahrzeuge die Lageerkennung nutzen, um sich sicher im Verkehr zu bewegen? Welche Technologien werden in der Lageerkennung eingesetzt, um Fehler und Unfälle zu vermeiden?
Autonome Fahrzeuge nutzen Sensoren wie Kameras, Radar und Lidar, um ihre Umgebung zu erfassen und Hindernisse zu erkennen. Diese Technologien ermöglichen es den Fahrzeugen, Abstände zu anderen Fahrzeugen zu messen, Spurwechsel sicher durchzuführen und potenzielle Kollisionen zu vermeiden. Durch die Kombination dieser Sensoren und fortschrittlicher Algorithmen können autonome Fahrzeuge präzise Entscheidungen treffen und sicher im Verkehr navigieren. **
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
Segway Vision Fence - KI-basierte HinderniserkennungDas Segway Vision Fence hebt die Navigation von Mährobotern ohne Begrenzungskabel auf eine neue Ebene. Im Umkreis von 1,5 Metern erkennt Vision Fence Gegenstände größer als 10 cm und umfährt diese effektiv und zuverlässig. So kann ohne großen ..292,97 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Dometic PerfectView CAM1000 toter Winkel Kamera mit Objekterkennung für LkwAnders als herkömmliche Lösungen gegen den toten Winkel unterscheidet diese Abbiegeassistenzkamera zuverlässig zwischen sich bewegenden Objekten wie Fußgängern und statischen Objekten wie Laternenmasten. Der Fahrer wird also nur dann verständigt, wenn tatsächlich Gefahr besteht. Integrierte Infrarot-LEDs sorgen für eine gute Bildqualität bei Nachtbetrieb. Details 3-in-1-Lösung: Erkennung von sich bewegenden Objekten, Videobild des relevanten Bereichs, aktive Warnung (visuell und akustisch) System warnt nur vor tatsächlichen Gefahren wie etwa Fußgängern oder Radfahrern im toten Winkel Rasche und mühelose Montage – sämtliche Bauteile befinden sich im selben Gehäuse Einfach an die Stromquelle anschließen – keine zusätzlichen Sensoren oder Schaltboxen erforderlich Universallösung für die meisten Schwerlastwagen und verwendeten Monitore Integrierte Infrarot-LEDs gewährleisten bei Tag und Nacht eine gute Bildqualität Das Modell BSC01/CAM1000 verfügt über eine Allgemeine Betriebserlaubnis (ABE) und erfüllt die Anforderungen des BMVI an Abbiegeassistenzsysteme. Auch für Fahrzeuge unter 3,5 t zulässiges Gesamtgewicht zugelassen (Fahrzeugklassen M1 und N1). ECE R10 Zertifikat Packstückgewicht 1 kg Sicheres Fahren ohne Fehlalarme Diese Abbiegeassistenzkamera ist anderen Toter-Winkel-Kameras haushoch überlegen. Dank ihrer intelligenten Bildverarbeitungs-Software unterscheidet die Dometic PerfectView CAM1000 zuverlässig zwischen sich bewegenden Objekten wie Radfahrern und statischen Objekten wie Laternenmasten. Der Fahrer erhält nur dann ein visuelles und akustisches Signal, wenn tatsächlich Gefahr besteht. Außerdem hat er über den Monitor alles im Blick, was neben dem Fahrzeug geschieht. Die Montage ist im Handumdrehen erledigt. Sämtliche Bauteile befinden sich im selben Gehäuse – System einfach an die Stromquelle anschließen. Integrierte Infrarot-LEDs sorgen für eine gute Bildqualität bei Nachtbetrieb. Als Universallösung ist die Dometic PerfectView CAM1000 für die meisten schweren Nutzfahrzeuge geeignet. Elektrik Eingangsspannung (DC) 12/24 V IP-Schutzklasse IP69K Performance Lichtempfindlichkeit 0 with LED lux Helligkeitsabgleich Automatisch Diagonaler Bildwinkel – Nahbereich 165.00 ° Diagonaler Bildwinkel – Fernbereich 140.00 Diagonaler Bildwinkel 180.00 ° Videonorm NTSC Vibrationsfestigkeit 10.00 g Min. Betriebstemperatur -30.00 °C Max. Betriebstemperatur 70.00 °C Spiegelbildfunktion Fix Abmessungen TxHxB: 200 x 80 x 50 mm Packmaß TxHxB: 195 x 104 x 275 mm Lieferumfang 1 Kamera, 5 m Systemkabel, Installationsmaterial, Handbuch749,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Wie können autonome Fahrzeuge mithilfe von Lageerkennung sicher navigieren? Welche Technologien und Sensoren werden dafür eingesetzt?
Autonome Fahrzeuge nutzen verschiedene Sensoren wie Kameras, Lidar, Radar und Ultraschallsensoren, um ihre Umgebung zu erfassen und ihre Position zu bestimmen. Durch die Kombination dieser Daten können sie Hindernisse erkennen, Abstände einschätzen und sicher navigieren. Die Fahrzeuge verwenden Algorithmen und künstliche Intelligenz, um die gesammelten Informationen zu verarbeiten und entsprechend zu reagieren. **
-
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
Ähnliche Suchbegriffe für Lageerkennung
-
Wie können Fahrzeuge mithilfe von Sensoren und Kameras die Lageerkennung nutzen, um ihre Position und Umgebung präzise zu erfassen?
Fahrzeuge können mithilfe von Sensoren und Kameras die Lageerkennung nutzen, um ihre Position durch GPS und Trägheitsmessung zu bestimmen. Die Kameras können die Umgebung des Fahrzeugs erfassen und Objekte identifizieren, um Kollisionen zu vermeiden. Durch die Kombination dieser Technologien können Fahrzeuge autonom fahren und sicher navigieren. **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
-
Wie können autonome Fahrzeuge die Lageerkennung nutzen, um sich sicher im Verkehr zu bewegen? Welche Technologien werden in der Lageerkennung eingesetzt, um Fehler und Unfälle zu vermeiden?
Autonome Fahrzeuge nutzen Sensoren wie Kameras, Radar und Lidar, um ihre Umgebung zu erfassen und Hindernisse zu erkennen. Diese Technologien ermöglichen es den Fahrzeugen, Abstände zu anderen Fahrzeugen zu messen, Spurwechsel sicher durchzuführen und potenzielle Kollisionen zu vermeiden. Durch die Kombination dieser Sensoren und fortschrittlicher Algorithmen können autonome Fahrzeuge präzise Entscheidungen treffen und sicher im Verkehr navigieren. **
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.